ROS简介
ROS(Robot Operating System)是一个适用于机器人的开源框架,这个框架把原本松散的零部件耦合在了一起,为它们提供了通信架构。
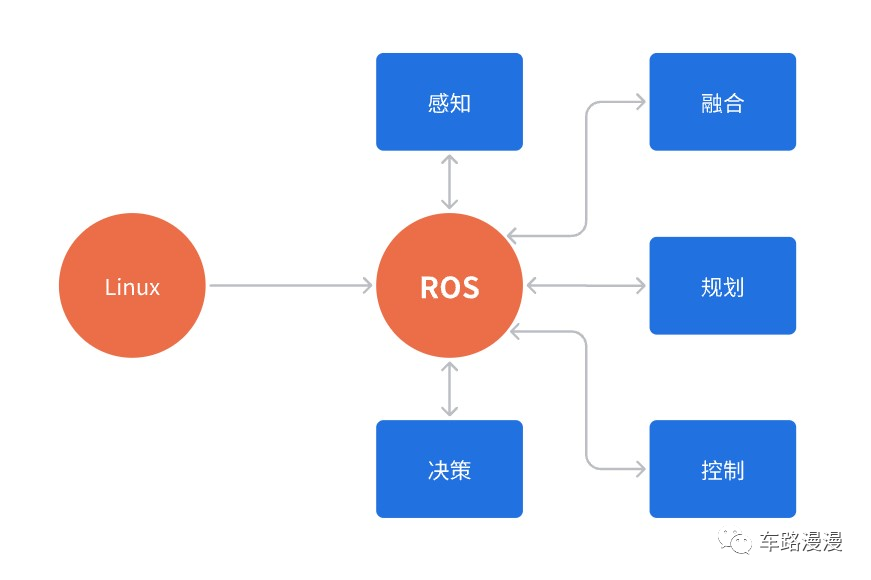
ROS虽然叫做操作系统,但是它却要 安装在如Linux这种操作系统上才能运行。它的作用只是 连接真正的操作系统(如Linux)和使用者自己开发的ROS应用程序(比如自动驾驶的感知、规划、决策等模块),所以它也算是个中间件,在基于ROS的应用程序之间建立起了沟通的桥梁。
网站
官网:www.ros.org
源码:github.com
Wiki:wiki.ros.org
问答:answers.ros.org
ROS1
2007年,一家名为柳树车库(Willow Garage)的机器人公司发布了ROS,ROS集开源、免费、高复用、低耦合、工具丰富等等诸多优势于一身,一经推出便迅速吸引了大量的开发者、科研人员、硬件供应商的加入,形成了稳定且多样的机器人生态,水到渠成的ROS也成为了机器人领域的主流软件框架并流行至今。
ROS2
自ROS诞生的十几年来,不管是机器人相关软件、硬件还是ROS社区都发生了天翻地覆的变化,加之原本的ROS存在一些设计上的先天性缺陷,在各种内外因素叠加下,导致老ROS在许多应用场景下都已经显得力不从心了。
此背景下,官方于2017正式推出了新一代机器人操作系统——ROS2(区别于老ROS,即ROS1),ROS2基于全新的设计框架,保留了ROS1的优点并改进其缺陷,以适应新时代的新需求。
ROS2是全新一代机器人操作系统,不只是功能增强的ROS1。